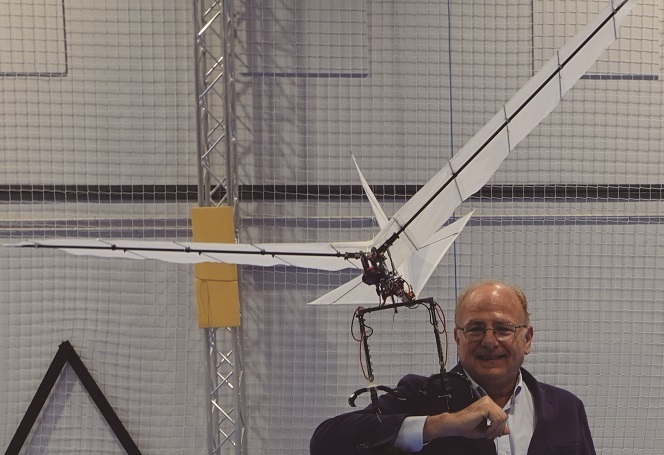
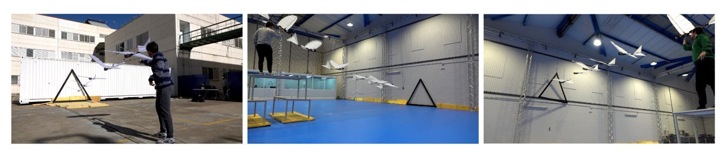
Sistema geral de manipulação robótica aérea, compatível com diversas aplicações, integrando asas fixas e batentes para aumentar o alcance e a segurança
Data
Visão geral resumida
O objetivo do GRIFFIN é a criação de uma estrutura unificada com métodos, ferramentas e tecnologias para o desenvolvimento de robôs voadores com capacidades de manipulação precisas.
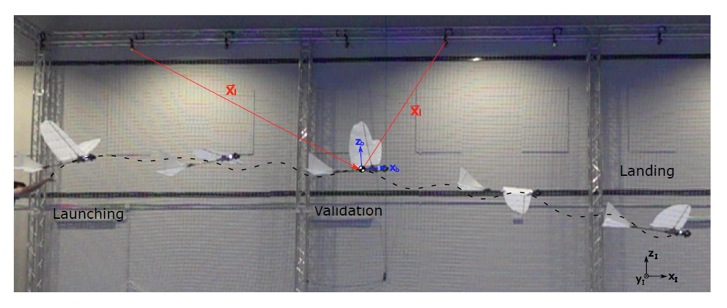
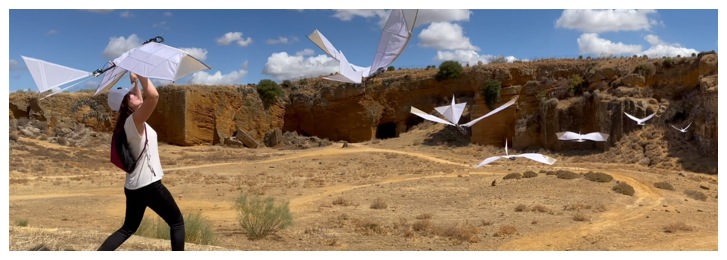
Na GRIFFIN, estamos desenvolvendo uma nova geração de robôs aéreos bioinspirados, mais eficientes e seguros do que os multirotores convencionais. Eles combinam o bater de asas com o planeio para economizar energia. Além disso, não possuem hélices e, portanto, são mais seguros na interação com pessoas e objetos no ambiente. São os primeiros ornitópteros (aeronaves de asas batentes) que não precisam de um piloto remoto para voar e realizar missões complexas. Assim, são completamente autônomos graças ao sistema de percepção e controle embarcado, capaz de navegar, evitar obstáculos e planejar trajetórias em tempo real. Ademais, são os primeiros ornitópteros com capacidade de manipulação. Dessa forma, conseguem pousar, por exemplo, em um galho, e realizar manipulações mantendo o equilíbrio. Assim, nossos robôs poderão transportar e entregar objetos leves sobrevoando pessoas, sem qualquer risco, e também realizar inspeções, inclusive inspeções que exigem contato, em locais onde os multirotores convencionais não podem operar por motivos de segurança. Acreditamos que também poderiam ser úteis em missões de busca e salvamento, não apenas para detectar vítimas, mas também para pousar sobre seus corpos e medir sinais vitais ou entregar suprimentos de emergência.
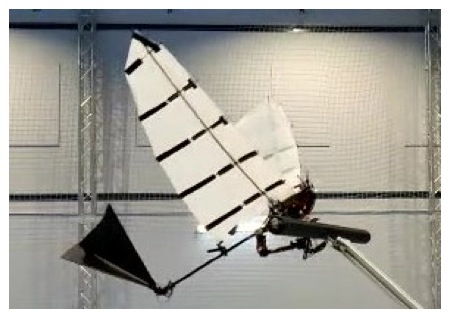
Os robôs serão capazes de voar minimizando o consumo de energia, pousar em superfícies curvas e realizar manipulações precisas. O voo será baseado em asas dobráveis com capacidade de bater. Eles poderão operar com segurança em locais onde aeronaves de rotor não podem e interagir fisicamente com pessoas. A manipulação precisa será realizada mantendo contato fixo com uma superfície, como um poste ou um tubo, por meio de um ou mais membros, e manipulando em conjunto com outros, superando as limitações de manipulação precisa em voo livre de manipuladores aéreos existentes. A complacência desempenhará um papel importante nesses robôs e em seus métodos de controle de voo e manipulação. Os sistemas de controle serão baseados em modelos cinemáticos, dinâmicos e aerodinâmicos apropriados. Os robôs GRIFFIN terão percepção, reatividade e planejamento autônomos baseados nesses modelos. Eles também poderão se associar a outros para realizar tarefas de manipulação cooperativa. Novas ferramentas de software serão desenvolvidas para facilitar o projeto e a implementação desses sistemas robóticos complexos. Assim, configurações com diferentes níveis de complexidade poderão ser derivadas, dependendo dos requisitos de autonomia de voo e das tarefas de manipulação, desde simples preensão até manipulações precisas mais complexas. A implementação será baseada em manufatura aditiva e por deposição de forma para fabricar peças multimateriais e peças com eletrônica e sensores integrados. No projeto GRIFFIN, desenvolveremos um pequeno protótipo de prova de conceito com asas batentes, capaz de pousar autonomamente em uma pequena superfície utilizando visão computacional; um sistema de manipulação com o corpo acoplado a um poste; e, finalmente, protótipos em tamanho real que demonstrarão voo, pouso e manipulação, incluindo manipulação cooperativa, mantendo o equilíbrio.
Web: