Sistema di manipolazione robotica aerea conforme alle norme generali che integra ali fisse e battenti per aumentare l'autonomia e la sicurezza
Data
Breve panoramica
L'obiettivo di GRIFFIN è la definizione di un quadro unificato con metodi, strumenti e tecnologie per lo sviluppo di robot volanti dotati di abili capacità di manipolazione.
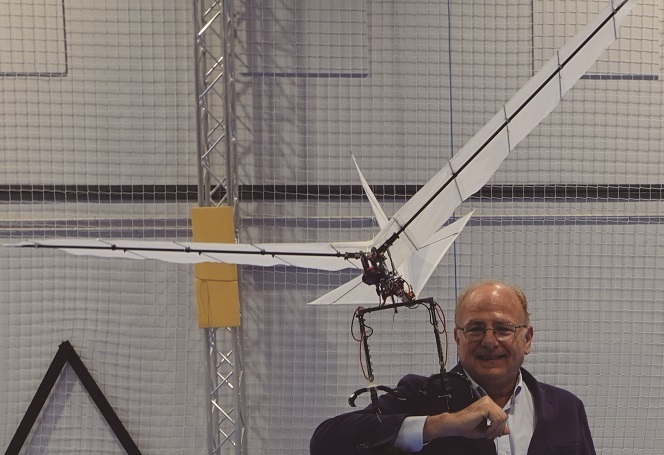
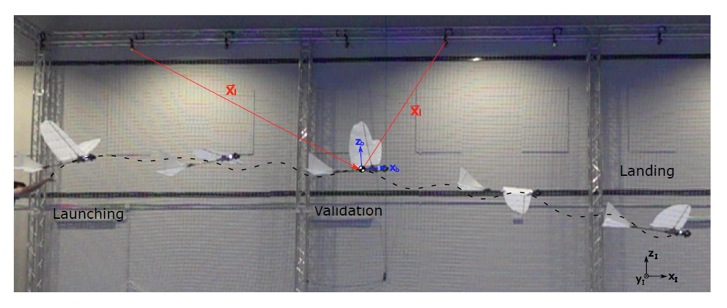
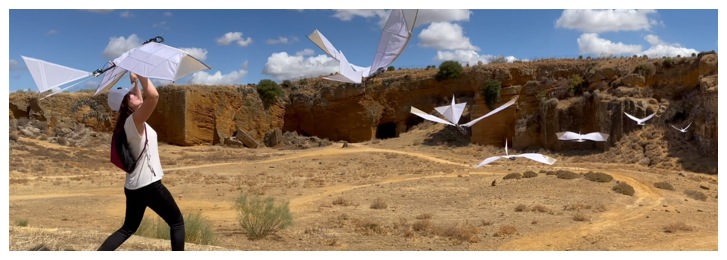
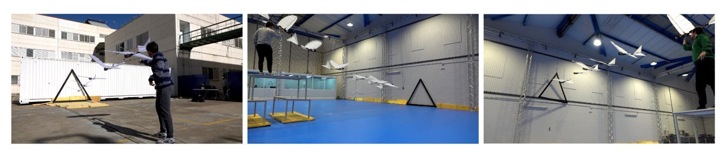
In GRIFFIN stiamo sviluppando una nuova generazione di robot aerei bio-ispirati, più efficienti e sicuri dei multirotori convenzionali. Combinano il battito delle ali con il volo planato per risparmiare energia. Inoltre, non avendo eliche, sono più sicuri nell'interazione con persone e oggetti nell'ambiente circostante. Sono i primi ornitotteri (velivoli ad ali battenti) che non necessitano di un pilota remoto per volare ed eseguire missioni complesse. Sono quindi completamente autonomi grazie al sistema di percezione e controllo di bordo, in grado di navigare, evitare ostacoli e pianificare traiettorie in tempo reale. Sono inoltre i primi ornitotteri con capacità di manipolazione. Possono quindi appollaiarsi, ad esempio, su un ramo ed eseguire manipolazioni mantenendo l'equilibrio. In questo modo, i nostri robot saranno in grado di trasportare e consegnare oggetti leggeri volando sopra le persone, senza alcun rischio, e anche di effettuare ispezioni, comprese quelle che richiedono contatto, in luoghi dove i multirotori convenzionali non possono operare per motivi di sicurezza. Riteniamo che potrebbero essere utili anche nelle missioni di ricerca e soccorso, non solo per individuare le vittime, ma anche per atterrare sul loro corpo e rilevarne i parametri vitali o consegnare rifornimenti di emergenza.
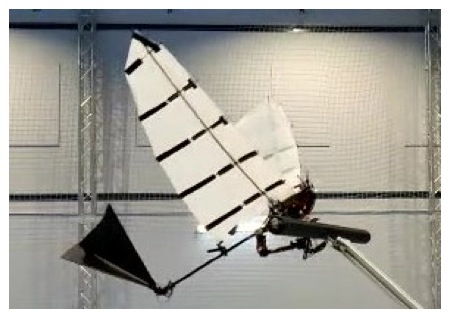
I robot saranno in grado di volare riducendo al minimo il consumo energetico, di appollaiarsi su superfici curve e di eseguire manipolazioni agili. Il volo si baserà su ali pieghevoli con capacità di battito d'ali. Saranno in grado di operare in sicurezza in siti in cui gli elicotteri non possono farlo e di interagire fisicamente con le persone. La manipolazione agile sarà eseguita mantenendo un contatto fisso con una superficie, come un palo o un tubo, mediante uno o più arti e manipolando con gli altri, superando i limiti della manipolazione agile nel volo libero dei manipolatori aerei esistenti. La conformità giocherà un ruolo importante in questi robot e nei loro metodi di controllo del volo e della manipolazione. I sistemi di controllo saranno basati su appropriati modelli cinematici, dinamici e aerodinamici. I robot GRIFFIN avranno percezione, reattività e pianificazione autonome basate su questi modelli. Saranno inoltre in grado di associarsi ad altri per svolgere compiti di manipolazione cooperativa. Saranno sviluppati nuovi strumenti software per facilitare la progettazione e l'implementazione di questi complessi sistemi robotici. Pertanto, si potrebbero derivare configurazioni di diversa complessità a seconda dei requisiti di resistenza al volo e delle attività di manipolazione, dalla semplice presa alla manipolazione più complessa. L'implementazione si baserà sulla produzione additiva e sulla deposizione di forme per realizzare parti multi-materiale e parti con elettronica e sensori integrati. In GRIFFIN svilupperemo un piccolo prototipo proof of concept con ali battenti, in grado di atterrare autonomamente su una piccola superficie utilizzando la visione artificiale, un sistema di manipolazione con il corpo fissato a un'asta e, infine, prototipi a grandezza naturale che dimostreranno il volo, l'atterraggio e la manipolazione, inclusa la manipolazione cooperativa, mantenendo l'equilibrio.
Sito web: